Gemini 4 Argon 在物理理解、代码生成和视觉语义推理上带来阶跃变化,为机器人技术栈解锁新工作流,并加快迈向物理 AGI 的进展。在具身推理(Embodied Reasoning,ERQA)基准上,Argon 仅用纯推理取得 87% 的成绩,超过其他所有前沿模型。作为通用物理推理模型,Gemini 4 Argon 可应用于整个机器人生命周期;我们给出了它在机器人控制、Real2Sim、物理理解等四个关键方向的代表性提示,涉及 MuJoCo 移动操作等内容。
正文
Gemini 4 Argon 在物理理解、代码生成和视觉语义推理方面实现了阶跃式变化,为机器人技术栈带来了全新工作流,并加快了通往物理 AGI 的进展。
这种能力跃迁在 Embodied Reasoning (ERQA) 基准测试 上可见一斑,该基准测试模型在 3D 环境中理解和解决物理空间问题的能力。仅凭纯推理,Argon 就取得了 87% 的成绩,优于其他所有前沿模型。
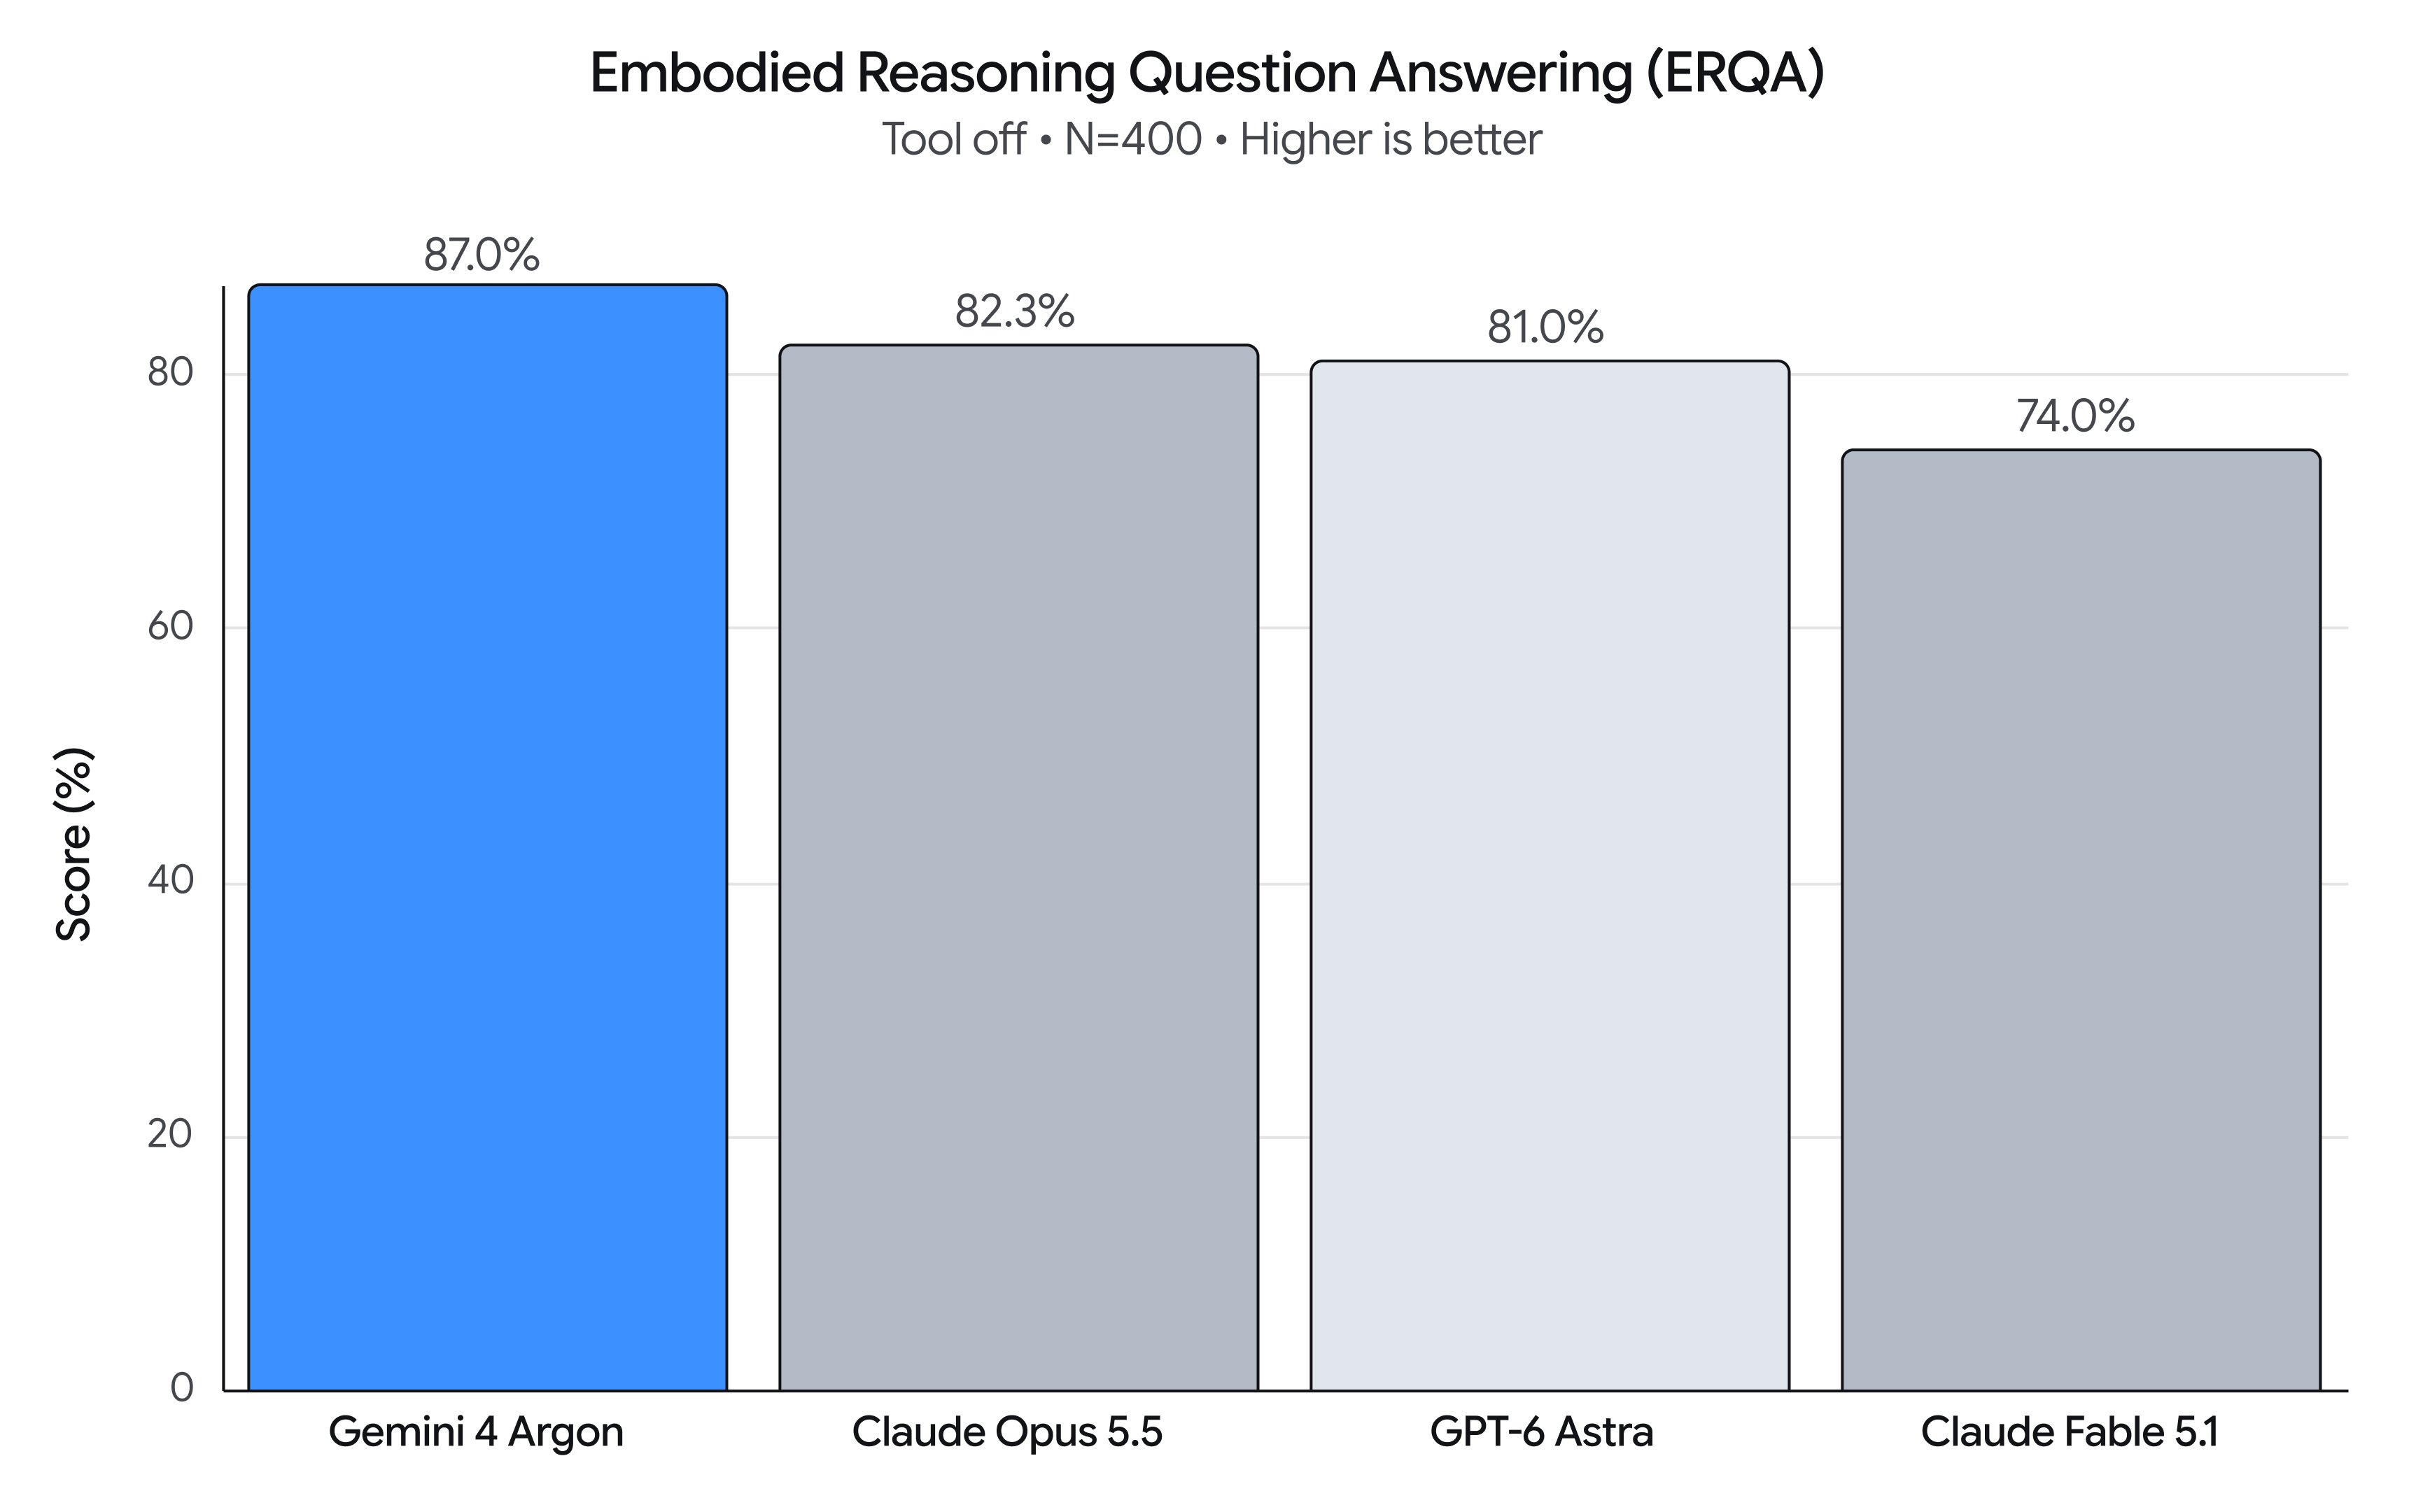
作为一种通用物理推理模型,Argon 可应用于整个机器人生命周期。以下分享了 Argon 在四个关键领域的代表性提示词:
- 机器人控制 → 结合 MuJoCo 练习的移动操作、零样本机器人控制,以及视频世界模型的闭环引导。
- Real2Sim → 从机器人摄像头画面、第一人称人类视频或手绘纸质草图重建经过物理校准的仿真孪生体。
- 物理理解 → 智能体多模态事后标注,包括对灵巧操作的详细理解、稠密价值函数和进度估计。
- 研究与自我改进 → 通过仿真改进动作,以及在硬件上进行迭代式自我改进。
用 Argon 解锁机器人控制
1. Spot 移动操作:用 MuJoCo 练习扔垃圾桶
Argon 控制波士顿动力 Spot® 四足机器人(12 自由度腿部 + 6 自由度手臂)学习一项新技能:踩下脚踏垃圾桶的踏板,把汽水罐扔进去。在踩下真实踏板并把汽水罐丢进敞开的桶内之前,Argon 先创建了一个脚踏垃圾桶的带关节 MuJoCo 数字孪生体来练习动作。
视频 25 Spot 移动操作——真实到仿真再到真实的脚踏垃圾桶处理:Spot 捡起汽水罐,检查腕部摄像头,在 MuJoCo 中练习三条腿三脚架平衡,踩下脚踏板,确认手在敞开的桶内居中,然后把罐子丢进去。
提示:
你身后有一个健怡可乐罐,左边黑色桌子上还有一个。使用 spot-mobile-manipulation 技能把它们捡起来,扔进黑色脚踏垃圾桶。在踩下踏板之前,要在前视摄像头中确认你右前脚的落脚点对准踏板中央,并用一个双智能体验证组(foot-verifier 和 hand-verifier)确认踩脚踏板和 3D 手入桶对齐无误后,再释放罐子。
2. 零样本控制
Argon 控制一个简单的机械臂,把倒下的马克杯扶正,并把皱巴巴的餐巾放进去。Argon 通过视觉坐标工具和动作基元进行推理,经过几轮交互完成任务。
视频 26 左:第三人称真实机器人视角;右:校准过的腕部摄像头,带有投影的 2 厘米世界坐标和夹爪闭合十字线。
提示:
已附加:wrist_cam.png、obs.json
任务:让机械臂把马克杯扶正,并把餐巾放进杯子里。
执行纪律
- 只输出 1 句观察,紧接着输出你的 curl 命令(第 1 轮带 # Plan:,每轮带 # Thought:)。所需信息都在 obs.json 以及画在 wrist_cam.png 上的校准十字线/网格中。
视觉坐标参考(标注在 wrist_cam.png 上)
- +X(图像中向上):远离机器人基座 | -X(向下):朝向机器人基座
- +Y(图像中向左):世界左侧 | -Y(向右):世界右侧
- +Z:桌面上方高度 | Yellow numbers:世界坐标 (X, Y),单位为厘米(grid_z 处为 2 厘米网格)
- Cyan + crosshair:当前 3D 捏取中心
- Cyan [ + ] brackets:当前夹爪开合线
- Green line:当前物体长轴方向(yaw_deg:0° 为沿 +X 垂直,90° 为沿 +Y 水平)
- pitch_deg = 90°:正上方 (-Z) 自上而下抓取/放置;pitch_deg < 60°:沿手指轴倾斜同轴接近
闭环回合工作流
1. 检查当前状态并查看 wrist_cam.png:
curl -s http://127.0.0.1:8081/obs(返回 ee_pos、holding、status、workspace、wrist_cam_path)。
2. 在第 1 轮预先选择 VLM 调用粒度:
- 粗粒度(2–4 次调用):look_at -> grasp -> place -> done
- 抓取前悬停验证(4–7 次调用):look_at -> goto(z=0.04)(验证青色 [ + ] 括号跨在目标两侧)-> grasp -> place_until_contact -> done
- 精细视觉伺服(8–20 次调用):look_at -> grasp -> 预姿态 goto -> 闭环 move_by / move_until_contact -> done
3. 发送动作基元(POST /plan),并在每轮更新后的 wrist_cam.png 中进行视觉验证。如果 status == "grasp_failed",调用 robot.look_at(...) 重新观察并恢复闭环。
代码即策略基元(POST http://127.0.0.1:8081/plan)
robot.look_at(x=0.35, y=0.13, z=0.14, grid_z=0.015)
x, y = robot.deproject(u=0.52, v=0.48, z_plane=0.015)
robot.grasp(x=x, y=y, z=0.015, yaw_deg=-35, pitch_deg=90)
robot.place(x=0.24, y=0.06, z=0.075)
robot.place_until_contact(x=0.24, y=0.06, z=0.015, max_lag=0.012, relief=0.002)
robot.goto(x=0.28, y=0.05, z=0.04, arc_z=0.14, pitch_deg=25, azimuth_deg=90, roll_deg=0, speed=0.10)
robot.move_by(forward=0.025, dz=-0.002, dpitch_deg=-3, droll_deg=5, speed=0.04)
robot.move_until_contact(dz=-0.06, speed=0.03, max_lag=0.012, relief=0.002)
robot.open_gripper() / robot.close_gripper() / robot.home() / robot.done()
3. Omni 控制
Argon 在 Gemini Omni 世界模型中引导机器人,把五个散落的拼字游戏方块(G, R, A, N, O)重新排列成整齐的一行,拼出 A - R - G - O - N。Argon 没有指定静态提示,而是在闭环视觉回路中进行引导:它编写带时间戳的动作提示,检查中间展开的关键帧,并不断完善提示。
视频 27 迭代式视频世界模型引导灵巧手:33 步引导视频展开,拼出 A-R-G-O-N。
提示:
目标:{task_goal}
你正在迭代视觉反馈回路中引导一个视频世界模型(Gemini Omni)。检查最新展开中附带的帧,并为视频世界模型编写下一段带时间戳的动作提示:
- 把复杂动作分解为一次一个简单、单向的动作。
- 保持非活动手收回,避免遮挡摄像头对工作空间中物体的视线。
- 明确说明物体移动后工作空间中哪些区域变空。
- 使用 [MM:SS.mmm] 时间戳标记每个动作节拍,并把输出包裹在 <omni_prompt> 标签中。
示例格式(仅为示例时间戳,并非完整提示):
<omni_prompt>
[00:00.000] 角色 A 的左手放在身侧,右手伸向目标物体。
[00:02.500] 角色 A 的右指尖把物体平稳推到桌子中央,使其起始区域变空。
[00:05.000] 角色 A 的右手张开并收回到身侧,让所有放置的物体保持在摄像头清晰视野内。
</omni_prompt>
用 Argon 解锁 Real2Sim
1. 机器人视图到仿真
Argon 观看真实的机器人遥操作片段,开发出一个数字孪生体;它获取或创建仿真资产,使其在外观和接触灵巧手时的行为都类似于真实物体。Argon 在迭代视觉推理回路中调整资产和场景,使仿真视觉和接触事件与真实录制数据相匹配。
视频 28 左(真实视图):同步的真实机器人摄像头画面;右(仿真):由 Argon 重建并校准的 3D MuJoCo 场景。
提示:
已附加:robot_rollout_episode
构建机器人和重建任务对象的 MuJoCo 场景。逐帧重放每个片段时,通过关节空间 PD 把机器人关节驱动到记录的 observation.state。
使用两个验证目标进行迭代:
(1) 视觉匹配:从 head_left、left_wrist 和 right_wrist 摄像头渲染的 MuJoCo 画面,与那些真实观察对齐且外观相似。
(2) 物理匹配:在传感器坐标系下,每个 Sharpa 指尖上的仿真接触力/扭矩,在时序、大小和方向上与记录的 tactile_force 匹配。
在仿真开始前可以调整的内容: (1) 静态物体资产:逼真的几何形状、碰撞形状、质量、惯性、摩擦和关节,外观接近真实物体,以及 t = 0 时的初始物体姿态。 (2) 离线规划的机器人指令,仅在真实指尖靠近物体的帧中更改。每条指令必须保持在记录的遥操作轨迹的 0.55 弧度(手臂关节)和 0.65 弧度(手部关节)范围内。其他情况一律原样重放记录的轨迹。
禁止仿真作弊:任务物体只能通过与机器人手和环境的真实 MuJoCo 接触(mj_step)来移动。
t = 0 之后不允许:更改 MjModel 参数;对物体施加外力或扭矩;焊接或等式约束;超出关节空间 PD 的前馈扭矩;设置或回滚物体 qpos/qvel;禁用或排除碰撞;报告并非来自 MuJoCo 求解器的接触力(例如复制记录的触觉读数)。
立即把重建的场景和展开结果呈现为一个交互式 HTML 会话查看器,每个片段一页,显示: - 底部:一个同步时间轴(播放、拖动、速度控制),驱动所有面板。 - 左侧面板:一个交互式 3D Blender 场景,显示仿真机器人和物体,随着重放显示接触点和力箭头。 - 右侧面板:所有 3 个摄像头的真实与仿真摄像头视图并排显示。真实与仿真手指力可视化。
2. 人类视图到仿真
给定一段操作任务的第一人称人类视频,Argon 识别出与任务相关的物体,用复合凸分解网格替换粗糙的包围盒以表示凹形容器,并把人类手部轨迹重定向到一个 76 自由度的双臂类人机器人上,该机器人带有 22 自由度的五指手,并在 MuJoCo 接触物理中仿真。
视频 29 人类视图到仿真——第一人称人类视频到灵巧类人孪生体:左为输入的第一人称人类 RGB 视频;右为同步的 500 Hz MuJoCo + Blender Cycles 多视角仿真展开。
提示:
已附加:egocentric_human_video.mp4、candidate_sim_views.png、hand_3d_keypoints.json
你正在构建一个物理可解的 500 Hz MuJoCo 操作环境(scene.xml)和演播室 Blender 渲染,以在具有 22 自由度灵巧五指手的双臂类人机器人上,忠实复现 egocentric_human_video.mp4 中所示的桌面任务:
场景重建与摄像头校准:
- 仅识别与操作相关的物体(被抓取的目标物体和接收容器或地标),并根据第一人称摄像头内参/外参三角化它们的 3D 桌面坐标。
- 用复合凸分解 3D 网格替换粗糙的包围盒,使凹形容器(嵌套碗、凹陷木托盘、敞口箱)能够支持物理上的内部放置。
500 Hz 灵巧运动拟合压力测试:
- 把 3D 人类手腕和手指关键点重定向到类人机器人的 7 自由度手臂和 22 自由度手部关节,并在 MuJoCo 中以 500 Hz(dt = 0.002s)步进轨迹,零运动学焊接约束。
- 验证拇指和手指的对向力闭合、干净的物体抬起(> 2 cm),以及在目标地标内部或旁边的稳定最终放置。
3. 草图到仿真
借助 Argon,开发者可以拍下一张粗糙的纸笔草图——画着一个 Apollo 2 类人机器人沿抛物线扔球,打翻桌上一个 3-2-1 堆叠的盒子——Argon 会自动构建 GPU 加速的 mujoco_warp 场景,合成一个均衡的 76 自由度全身和五指投掷轨迹,在闭环物理中验证 6/6 目标被击倒,并导出 Blender 4.5 Cycles 渲染。
视频 30 草图到仿真——手绘草图到灵巧类人轨迹与 Cycles 渲染。
提示:
已附加:hand_drawn_throw_sketch.jpg
把手绘草图翻译成 mujoco_warp 中经过物理验证的类人仿真,以及光线追踪的 Blender Cycles 视频:
根据草图设置场景与运动学:
- 解析
hand_drawn_throw_sketch.jpg中的空间布局:把 76 自由度类人机器人(32 自由度身体,配备两只 22 自由度五指灵巧手)放在原点,面朝一张桌子,桌上放着 6 个刚性目标盒子组成的 3-2-1 金字塔,右五指手中抓着一个抛射球体。
- 解析
全身平衡与灵巧投掷合成:
- 合成一个 50 Hz 全身投掷轨迹(140 步,2.80 秒),分为四个阶段:(1) 稳定站姿与五指力量抓取闭合,(2) 躯干/肩部后摆并配合踝-髋质心补偿,(3) 向前鞭打加速,(4) 在峰值手速时同步张开 22 自由度五指,使球以弹道弧线发射到金字塔第二层质心。
- 在
mujoco_warp接触物理中验证类人机器人保持直立平衡(骨盆漂移 < 3 cm)并击倒全部 6 个目标盒子。
用 Argon 解锁物理理解
1. 事后标注与数据质量
Argon 对灵巧操作有精确的物理理解,并能从视频中提供详细分割和文本标注。Argon 能够识别糟糕的操作片段,例如停顿、不稳定抓取和失手。给定一段 136 秒的双臂 ALOHA 2 机器人把方形纸折成折纸狐狸的俯视视频,Argon 生成了一个时间对齐的 4 级事后标注层级:片段目标(G1)、6 个连续的语义子任务(G2)、17 个接触级原子基元(G3),以及自动化质量控制(QC)重加权,在失手和重试期间保持任务进度持平。
视频 31 Argon 多粒度事后标注与遥测 HUD。
提示:
已附加:Aloha2_Origami_20250309.mp4
生成一个时间对齐的多粒度事后标注 JSON,包含四个层级:
1. G1_episode_instruction:简洁的祈使句,描述整体操作目标。
2. G2_subtasks:连续的语义子任务阶段,指明哪只手臂负责锚定,哪只负责折叠/旋转物体。
3. G3_atomic_primitives:细粒度接触级基元(3–15 秒),与抓取闭合、折痕扫掠、释放或重试尝试对齐。
4. quality_control_and_reweighting:在无进展的滑移/分层重试循环期间保持 task_progress_pct 持平,并对其进行降权(0.15 倍–0.25 倍)以用于行为克隆。
2. 找出异球
为了用机器人重现经典的 12 球天平谜题,Argon 构建了一个双臂 Franka FR3 MuJoCo 环境,里面有 12 个视觉上完全相同的台球(其中一个秘密更重或更轻)和一个带关节的 Roberval 双盘天平。然后它编写了一个纯视觉闭环求解器,从立体 RGB 摄像头三角化球体,每次称重后视觉读取天平倾斜,并在 3 次称重内把异球隔离到重(红色)或轻(蓝色)托盘中。
视频 32 找出异球(纯视觉闭环求解器):双臂 Franka FR3 在金/青绿色托盘上称重候选球,读取立体重天平倾斜,并在 3 次称重内把确认的重异球隔离到红色托盘。
提示:
提示 1 — 物理精确的 MuJoCo 环境与基准生成
制作一个 MuJoCo 环境,其中双臂机器人(两个 7 自由度 Franka FR3 手臂,带平行夹爪,共享桌面)的任务是解决来自 https://www.mathsisfun.com/poolballssolution.html 的经典 12 球天平重量谜题。
1. 创建 12 个视觉上无法区分的台球,放在 2x6 起始架中(11 个标准 150 克,1 个异球,要么 270 克要么 30 克)。
2. 在桌子中央构建一个功能性双盘 Roberval 天平,带有平行四边形等式约束(mjEQ_JOINT),使左(金色)和右(青绿色)托盘保持水平,外加红色(重)和蓝色(轻)提交托盘。
3. 跟踪不同的稳定称重次数(weighing_count),如果在 <= 3 次称重内把真正的异球隔离到正确的重/轻托盘中,则奖励 1.00。
提示 2 — 闭环纯视觉求解器
实现一个独立的闭环策略,严格依赖立体 RGB 摄像头输入(head_camera_left_rgb_image、head_camera_right_rgb_image)和机器人本体感知(add_privileged_task_observations=False):
1. 在两个立体视图中分割 12 个球、金/青绿色托盘和红/蓝色托盘,并三角化它们的 3D 坐标。
2. 每次称重后,根据立体垂直像素视差视觉读取天平倾斜(+1 = 左重,-1 = 右重,0 = 平衡)。
3. 在狭窄的天平托盘内抓取/放置时,将夹爪腕部偏航旋转 90 度以避开凸起的边缘,并在 <= 3 次称重内把异球隔离到红色或蓝色托盘中。
3. 价值函数
Argon 是机器人任务的通用价值函数。在人类 UMI 数据集中一段 60 秒的双臂圆环分类片段上进行评估时,Argon 迭代检查接触转换周围同步的头部、左夹爪和右夹爪摄像头画面,生成稠密价值函数/任务进度预测,并把轨迹分解为 28 个具有正、中性和负进度斜率的片段。
视频 33 价值函数:同步的 3 摄像头 UMI 回放(头部、左夹爪、右夹爪),锁定到动画任务进度曲线和双臂片段标注。
提示:
已附加:umi_head.mp4、umi_left_gripper.mp4、umi_right_gripper.mp4
观看 3 段人类佩戴夹爪执行活动的视频,分别从头部、左、右夹爪视角拍摄。彻底观看视频,给出任务进度的详细曲线(带正、中性、负斜率),识别视频中的重要片段并标注活动。如有必要,观看单帧或子片段以更好理解。
用 Argon 解锁研究与自我改进
1. 通过仿真改进动作
Argon 可以在仿真中生成新数据,以提升通用视觉-语言-动作(VLA)模型的性能。从一张真实桌面的单张 RGB 照片开始,Argon 自主构建校准过的 MuJoCo 仿真孪生体,定义新任务,并合成一个闭环运动生成器,在仿真中收集 4500+ 段域随机化片段——将真实世界物理机器人的成功率从 56% 提升到 75%,并将完成时间从 35 秒缩短到 24 秒。
视频 34 通过仿真改进动作:提升了真实世界评估基准(成功率 56% → 75%,完成时间 35 秒 → 24 秒)。
提示:
已附加:real_tabletop_photo.jpg
你获得了一张双臂机器人工作区(两个 7 自由度 Franka FR3 手臂,带平行夹爪和 4 个 RGB 摄像头)的单张俯视 RGB 摄像头照片(real_tabletop_photo.jpg),桌面上摆着照相亭派对道具。
1. 为所有 9 个派对道具重建程序化 3D 网格和复合 MuJoCo 碰撞基元,匹配其真实世界尺寸、颜色和静止姿态,包括为柔软毛绒帽生成弹簧铰链可变形冠板。
2. 定义一个 77 任务单臂和双臂课程(拾取放置、扶正、定向推动、空中交接、双臂铲推,以及流水线式清理桌面)。
3. 在 ±10 厘米姿态随机化下合成闭环 IK 轨迹生成器,在 MuJoCo 物理中验证 reward == 1.0,并导出 4500+ 段用于 VLA 微调的片段。
2. 视觉拾取与放置的自我改进
在一个简单的 6 自由度机械臂上,Argon 通过试验和自我反思,在拾取放置任务上迭代自我改进,提升执行速度和放置精度。
视频 35 SO-101 视觉引导拾取放置——跨迭代 1 → 2 → 3 的硬件自我改进:迭代 1(58.9 秒),迭代 2(22.9 秒,放下时擦到盒子边缘),迭代 3(17.4 秒,正中投放)。
提示:
阶段 1 — 测量物体与空跑规划(无硬件运动) 阶段 1:测量物体——找到物体并规划整个动作。此阶段机械臂不移动。
A. 我在机械臂前方的桌子上放了一个乐高积木和一个盒子,木箱放在一边。在图像中找到积木和木箱,也在真实世界中找到。在标注图像中展示。
B. 空跑规划(无硬件)。编写拾取和放置乐高积木的规划器。打印规划表,把所有姿态画到俯视图像上,然后停止。不要移动机器人。 带证据报告。
阶段 2 — 预抓取悬停与腕部摄像头验证 阶段 2:把夹爪移到积木上方但不接触,用腕部摄像头验证机械臂和视觉是否一致。请用两个摄像头记录执行过程(压缩视频即可)。
阶段 3(自主拾取放置 → 自我改进 → 优化): 1. 自主执行:把阶段 1 的空跑变成真实的抓取、抬起并放进木箱。在遵守 AGENTS.md 安全规则的前提下自行运行。
自我改进:尝试失败时,自行诊断。检查自己的日志和腕部/俯视录像,找到根本原因,在空跑中验证修复,然后重试。
根据反馈优化:一旦成功,在安全限制内(规则 R5)使其至少快 2 倍,除非我授权更多,或给出反馈。
3. 在 MuJoCo WebAssembly 中一键复现机器人论文
每篇论文只需一个提示,Argon 阅读机器人控制手稿和任何发布的检查点,把物理模型和闭环控制器(从 DeepLoco 中的 7 网络分层运动,和 HUSKY 中的 50 Hz PPO 执行器,到 Whole-Body MPC 中的 Web Worker iLQR)移植到自包含的 MuJoCo WebAssembly 浏览器实验室中,并在无头 Chromium 中进行验证。
视频 36 五个里程碑式腿足与类人论文在浏览器中实时运行(MuJoCo WASM):机器人足球 OP3 1v1、DeepLoco、大规模并行深度强化学习 ANYmal C、全身 MPC Go2,以及 HUSKY G1 滑板(来自 Argon 复现的 68 个交互式浏览器沙盒)。
提示:
已附加:paper.pdf、可选的 author_checkpoints/ 或 urdf_assets/
从头开始在 MuJoCo WebAssembly 中复现论文“<论文标题 & arXiv ID>”,并部署一个自包含的浏览器实验室 + 视觉文章:
1. 在 MuJoCo XML 中匹配论文的确切物理时间步、执行器增益(kp/kv)、扭矩限制和运动学约束,并以论文的确切控制速率在 JavaScript 中运行真实神经网络推理或 Web Worker iLQR。
2. 构建 index.html(带摄像头预设、实时遥测图和干扰注入的空间 UI 仿真器)和 scrollytelling.html(交互式视觉文章)。
3. 运行无头 Chromium(Playwright)验证循环,断言 0 个控制台错误,并在 300+ 帧内非零任务进展。
用 Argon 推进具身智能
Argon 将编程、视觉感知、物理仿真和具身机器人控制连接在一起。通过对多视角视频、3D 几何、接触力学和本体感知遥测进行原生推理,Argon 不仅理解场景中有哪些物体,还理解它们如何与智能体物理交互,以完成全身灵巧任务。Gemini 4 Argon 标志着加快通往物理 AGI 道路上的一个重要里程碑。通过构建这种核心智能,我们的目标是让机器人能够与人类并肩工作,解决复杂挑战。
开始使用
你今天就可以在 Google 的开发者平台上开始使用 Gemini 4 Argon 进行构建:
- Google AI Studio:向 Google AI Ultra 订阅者提供。
- Gemini API:随 AI Studio 中 Gemini API 的付费层级提供。在 Interactions API 中使用
gemini-4-argon,并从第一天起在google-genaiSDK 中获得支持。 - Google Antigravity:向 Google AI Ultra 订阅者提供。要开始构建,请在 Google Antigravity 中选择 Gemini 4 Argon(
gemini-4-argon)作为你的活跃模型,用于复杂规划、/goal运行和多智能体编排。
评论
讨论气氛以质疑和调侃为主,分歧集中在谷歌的 Argon 类机器人模型是否已接近实用。多数声音认为,按当前模型效率与硬件能效,真正能电池供电、装进普通机器人并通用工作的形态还要等多年,且现有演示并未展现谷歌资源应有的碾压优势,甚至被拿来和 Figure 3、Unitree 的跑酷表现对比而显得逊色;少数开发者和尝鲜用户则对零样本控制、仿真数字孪生、避障与蒸馏落地等进展感到乐观或惊艳。
肯定零样本控制、仿真训练与避障等进展,认为原型已能跑通
- 机器人开发者和居家尝鲜用户认为,通用大模型能通过视觉框架和预定义动作原语零样本指挥机器人,配合卫星影像重建的三维环境做仿真训练,并把大模型产出的数据蒸馏成可部署的小模型;实际体验里 Argon 4 相比 Opus、Astra 更谨慎,会缓慢走向桌子、转向并描述物品,而整套系统还是在家几小时内手写代码拼出来的(认可度:较多人) > 相比 Opus 和 Astra,Argon 4 会缓慢走向桌子、转向并描述桌上物品,还能避开墙壁和物体(@comandillos)
认为电池供电的便携机器人仍需十年,近期只能插电使用
- 有人按模型效率每18个月提升90%、硬件每瓦性能每两年翻倍的增速推算,能靠电池在普通体型机器人上运行合理时间的 Argon 还差约十年,达到通用而非狭义有用的速度还要再加几年;较现实的近期产品是5到7年后像老式吸尘器一样插电的平价机器人(认可度:少数人) > 即便效率持续提升,能靠电池在普通机器人上跑合理时间的 Argon 也还差大约十年(@onlyrealcuzzo)
认为谷歌表现未达资源预期,还不如 Figure 3
- 有人觉得演示只是略让人印象深刻,以谷歌的资源本应碾压竞争对手;当前智能还不如 Figure 3,别的 Unitree 机器人已经能做跑酷,而它还得挂在钩子上才能工作(认可度:少数人) > 以谷歌的资源本该碾压对手,但这东西还不如 Figure 3,别的机器人跑酷时它还得挂在钩子上(@dyauspitr)
认为与其造捡垃圾机器人,不如从源头不乱扔垃圾
- 有人调侃,如果机器人是用来捡垃圾的,更根本的解决办法是人类一开始就不要往地上扔垃圾(认可度:少数人) > 就不能先不往地上扔垃圾吗?(@alpineman)
有价值的补充
- 把机器人自主建造产线、递归扩张的设想比作《Factorio》里的工厂套工厂,并调侃这个概念适合做成游戏。